특장점
빈피킹은 3D 인식만으로 끝나지 않습니다. 인식 결과를 로봇이 실제로 집을 수 있는 경로로 바꾸고, 운영 중 생기는 품종 변경과 데이터까지 한 시스템에서 다룹니다.
-
01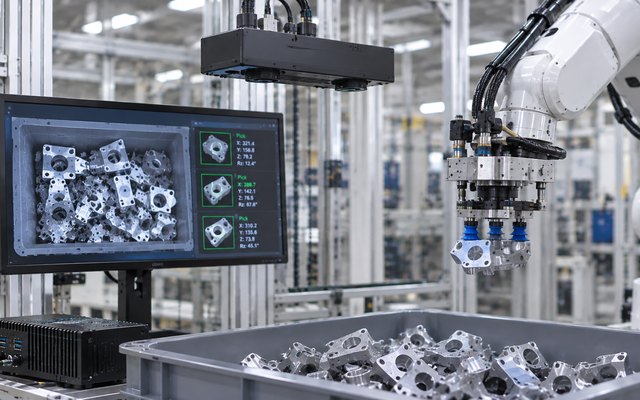
3D 비전 + 딥러닝으로 겹친 부품도 인식
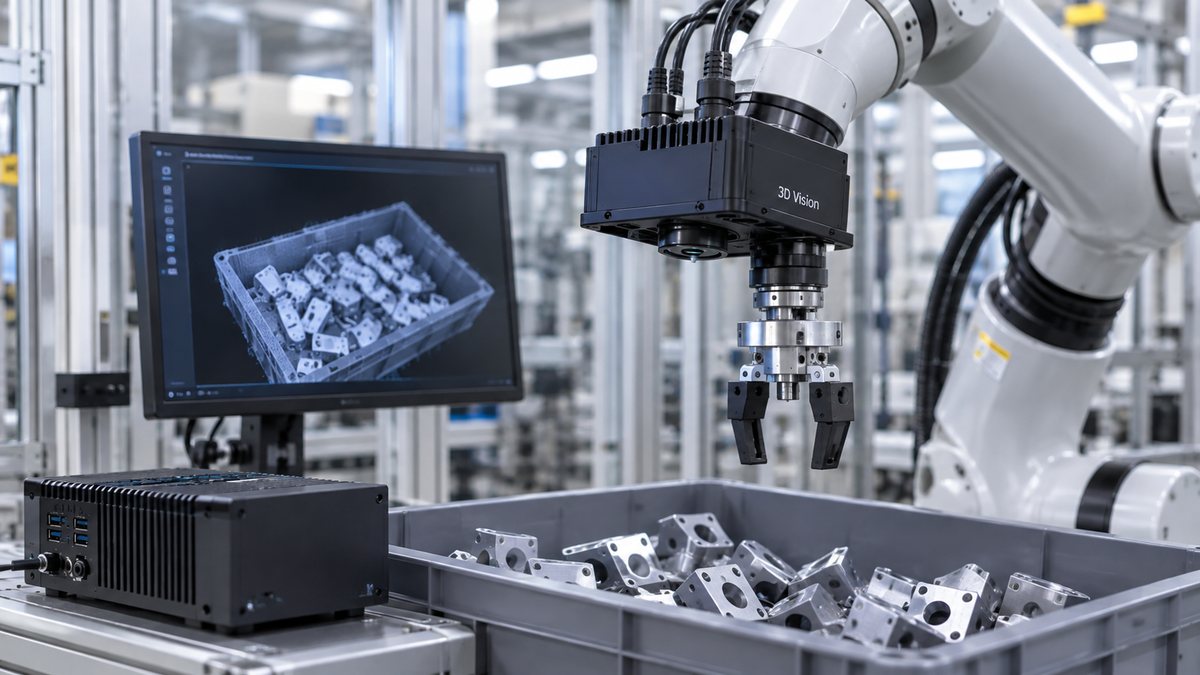
구조광·스테레오 3D 센서로 상자 전체를 한 번에 촬영해 포인트클라우드를 만들고, 딥러닝이 부품을 식별해 위치 3축과 회전 3축의 6D 포즈를 계산합니다. 서로 겹치거나 뒤집힌 부품, 금속 광택이 있는 부품도 안정적으로 인식하며, 집기 쉬운 순서까지 함께 판단합니다.
-
02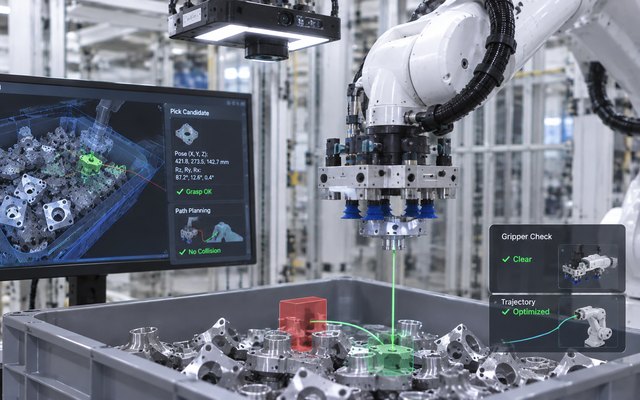
그리퍼 간섭 체크와 경로 자동 생성
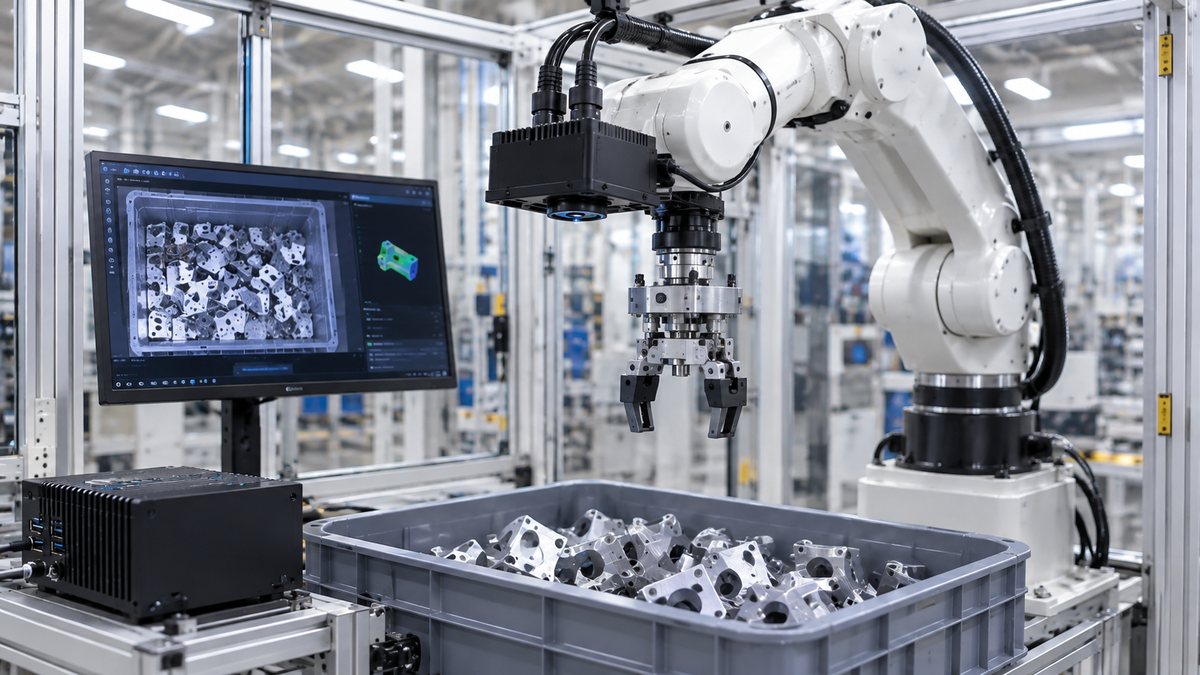
인식한 포즈마다 그리퍼가 상자 벽이나 옆 부품과 부딪히지 않는지 가상 공간에서 먼저 검사하고, 집을 수 있는 부품만 골라 로봇 경로를 자동 생성합니다. 흡착·핑거·마그넷 등 그리퍼 모델을 등록하면 접근 각도와 파지 위치를 자동으로 계산하므로 티칭 작업이 거의 필요 없습니다.
-
03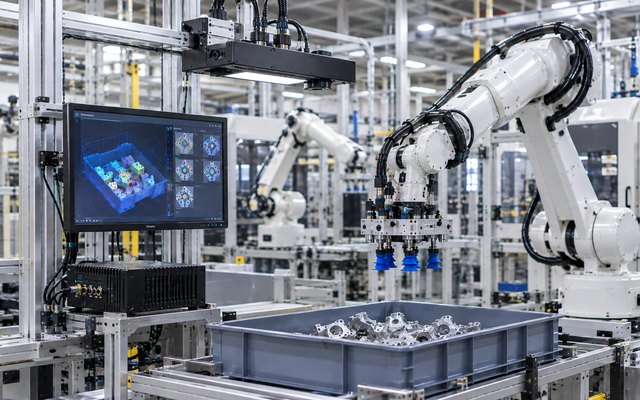
로봇 · 설비 범용 연동
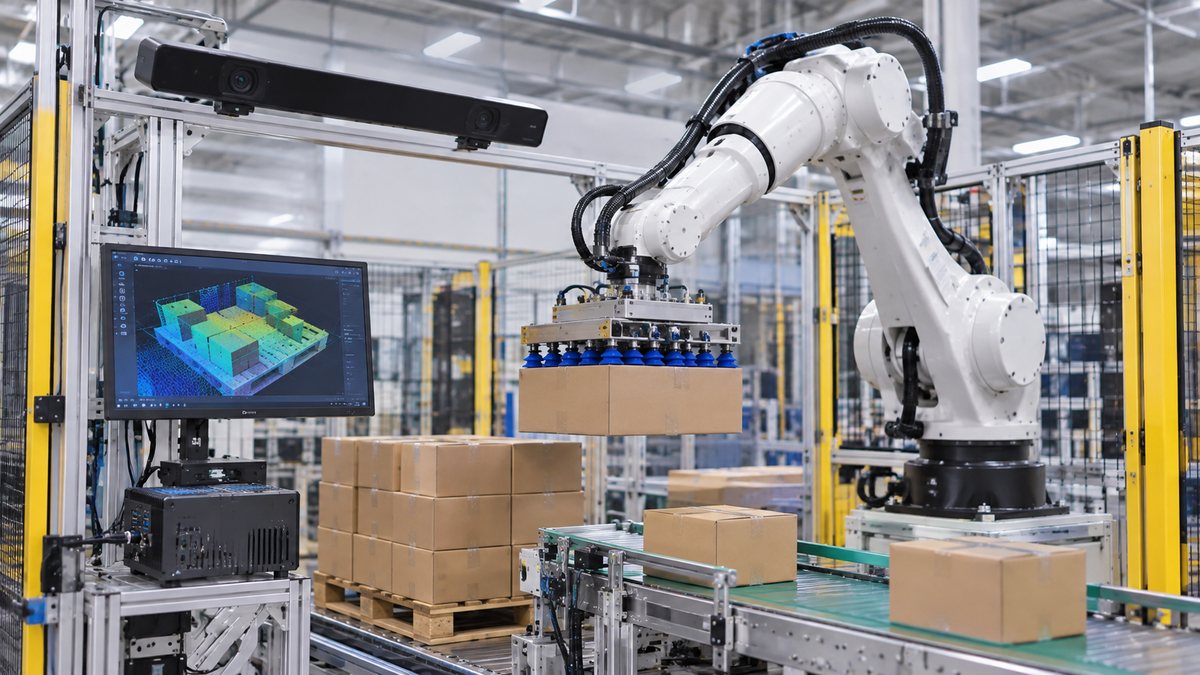
두산·현대·화낙·ABB·KUKA·야스카와 등 주요 산업용 로봇과 협동로봇에 표준 인터페이스로 연결합니다. 비전 제어기가 피킹 좌표와 자세를 로봇 컨트롤러에 전달하고, 가공기·컨베이어·PLC와 I/O 또는 필드버스로 연동하여 투입 완료, 빈 상자 교체, 비상 정지 신호를 주고받습니다.
-
04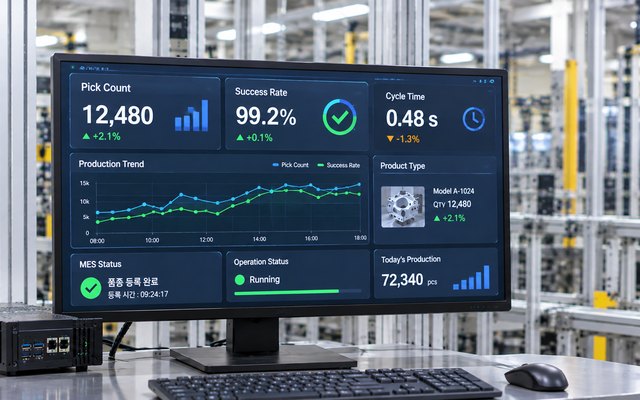
하루 안에 끝나는 품종 등록, 숫자로 남는 운영
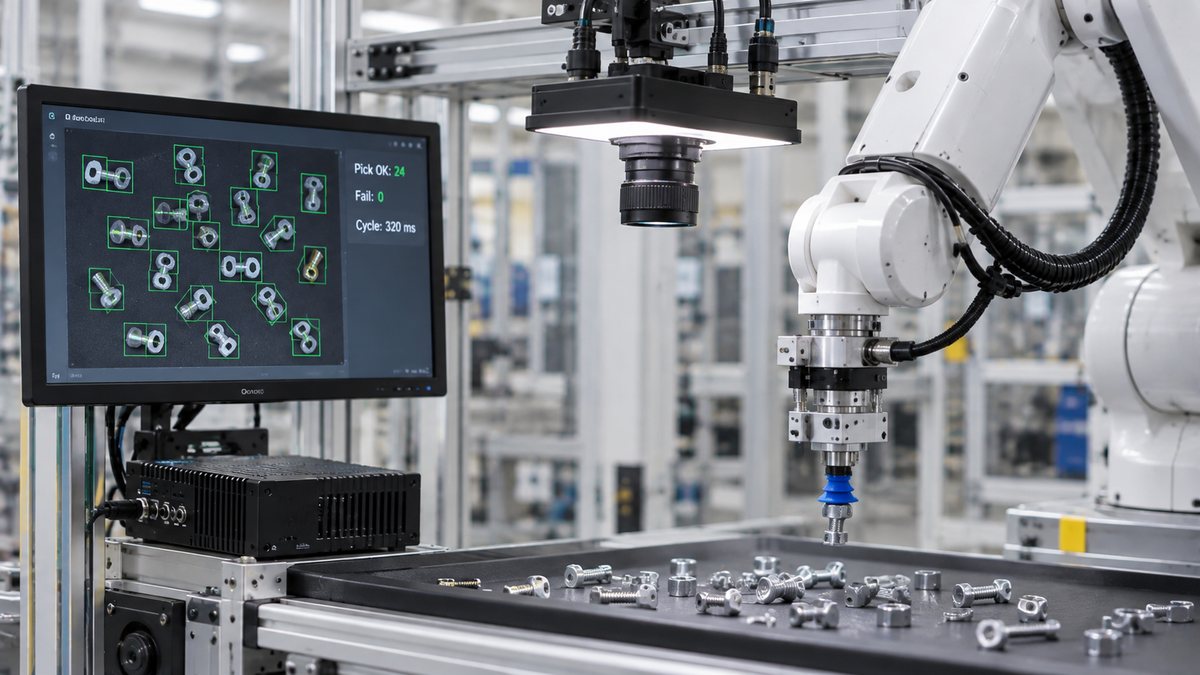
새 부품은 CAD 모델을 불러오거나 샘플 몇 개를 촬영해 학습하면 바로 피킹할 수 있어 다품종 현장에서도 전용 지그를 만들 필요가 없습니다. 피킹 수량, 성공률, 사이클 타임, 빈 교체 이력은 대시보드와 MES에 기록되어 로봇 셀의 가동 현황을 바로 확인할 수 있습니다.